 id

Berbagai Jenis Motor: Panduan Pembeli untuk Desain AC, DC, Servo, dan Stepper
OEM pompa mengirimkan titik tugas 15 kW yang sama ke tiga pembuat motor dan mendapatkan kembali tiga mesin berbeda: motor induksi 4 kutub, motor sinkron magnet permanen, dan unit DC tanpa sikat dengan penggerak terintegrasi. Ketiganya mencapai aliran dan head yang dibutuhkan. Hanya satu yang tetap menjadi pilihan termurah setelah Anda menambahkan drive, rangka, paket suku cadang, dan listrik selama delapan tahun.
Jawaban singkatnya
Jenis-jenis motor dipisahkan oleh satu pertanyaan: bagaimana medan putar tercipta, dan bagaimana rotor mengikutinya? Motor induksi mendominasi beban industri berkecepatan tetap karena murah dan kokoh. Motor sinkron magnet permanen unggul dalam efisiensi dan kepadatan torsi. DC yang disikat bertahan ketika biaya dan kontrol kecepatan sederhana lebih penting daripada umur sikat. servo dan stepper mendesain pekerjaan pemosisiannya sendiri. Keputusan tersebut kemudian mengarah ke tingkat laminasi, metode perakitan inti, dan desain housing, yang merupakan penyebab sebagian besar perbedaan biaya sebenarnya.
Kelompok di bawah ini dikelompokkan berdasarkan cara pemasok komponen melihatnya: berdasarkan fungsi rotor, dan berdasarkan apa yang harus dibangun di sekitarnya.
Lima Keluarga Motor yang Mencakup Sebagian Besar Spesifikasi Industri
Induksi AC (asinkron)
Medan stator menginduksi arus pada rotor yang dihubung pendek, sehingga rotor berputar sedikit lebih lambat dibandingkan medan. Slip adalah parameter pengoperasian, bukan cacat. Cocok: pompa, kipas angin, kompresor, konveyor, hampir semua hal yang berjalan pada kecepatan tetap.
AC sinkron / PMSM
Rotor membawa magnet permanen atau medan DC dan mengunci frekuensi suplai dengan slip nol. Cocok: tugas penggerak efisiensi tinggi, generator turbin angin, kompresor sekrup, proyek retrofit yang mengejar kelas efisiensi.
DC yang disikat
Komutator mekanis mengganti arus rotor. Torsi tinggi pada kecepatan rendah dan kontrol sederhana, dibayar dengan keausan sikat dan percikan api. Cocok: mesin lama, alat bantu otomotif, aktuator berbiaya rendah.
DC tanpa sikat (BLDC)
Alat elektronik menggantikan sikat, biasanya dengan sensor Hall atau deteksi EMF belakang tanpa sensor. Cocok: kipas pendingin, peralatan, e-bike, drone, peralatan bertenaga baterai yang setiap titik efisiensinya diperhitungkan.
Servo dan stepper
Servo loop tertutup menahan posisi dengan umpan balik encoder; stepper loop terbuka bergerak dalam peningkatan tetap, biasanya 1,8° per langkah penuh. Cocok: robotika, sumbu CNC, jalur pengemasan, kepala takaran dan pengindeksan.
Motor universal (putaran seri) masih muncul di perkakas listrik, dan motor linier menghilangkan konversi putar ke linier di beberapa peralatan mesin dan sistem penanganan. Tidak ada yang mengubah logika pemilihan di atas; mereka hanya menambahkan bentuk.
Motor induksi tetap menjadi produk volume, dan hampir seluruh volume berada di inti stator dan rotor. Ketebalan laminasi, tingkat baja silikon, dan tekanan penumpukan menentukan berapa banyak energi masukan yang tersisa sebagai panas, bukan torsi, itulah sebabnya spesifikasi inti dikutip di samping jenis motor, bukan setelahnya.
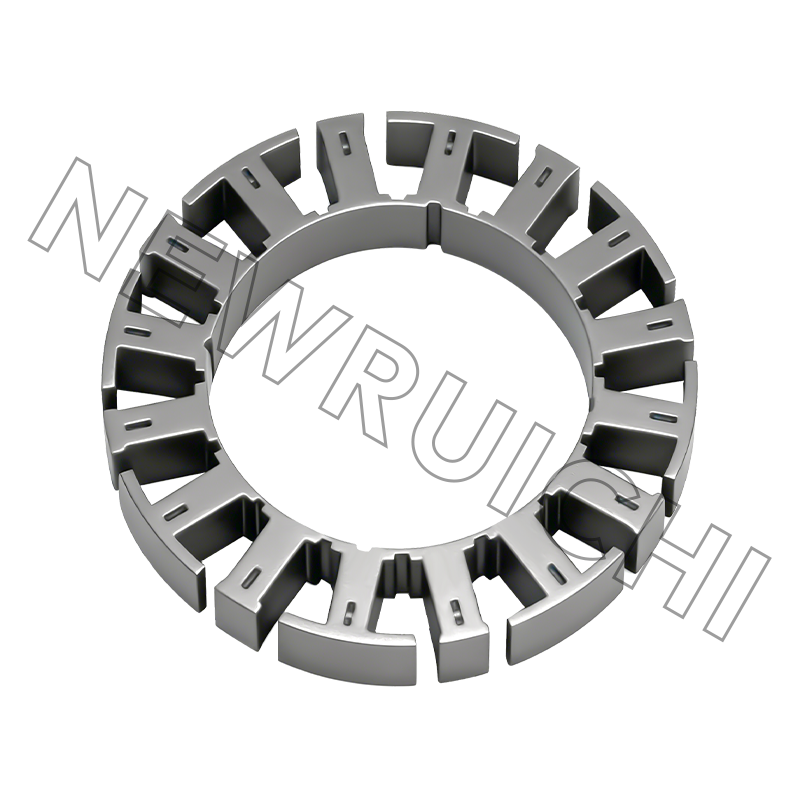
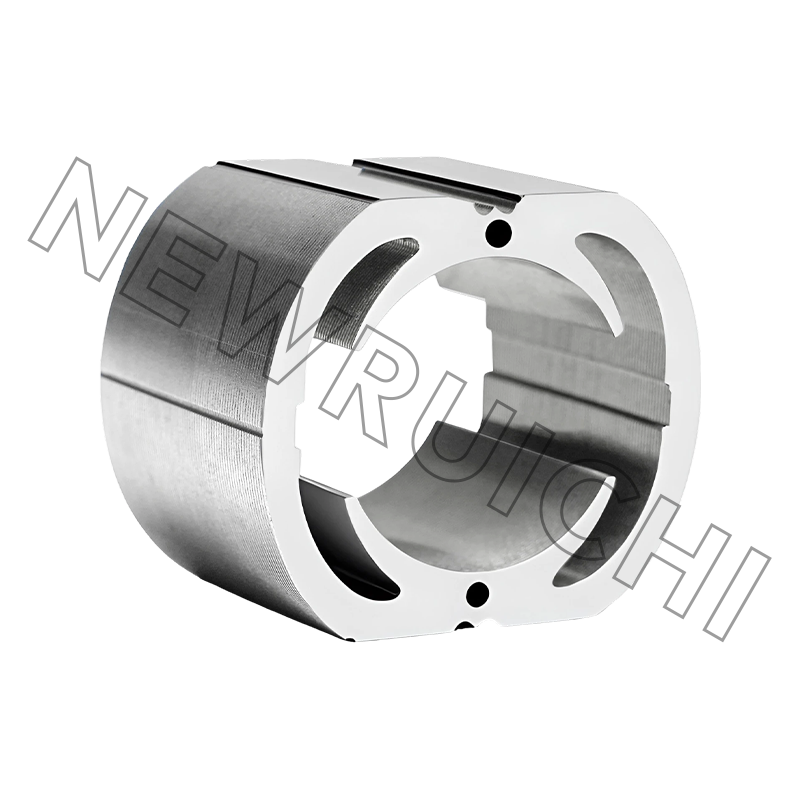
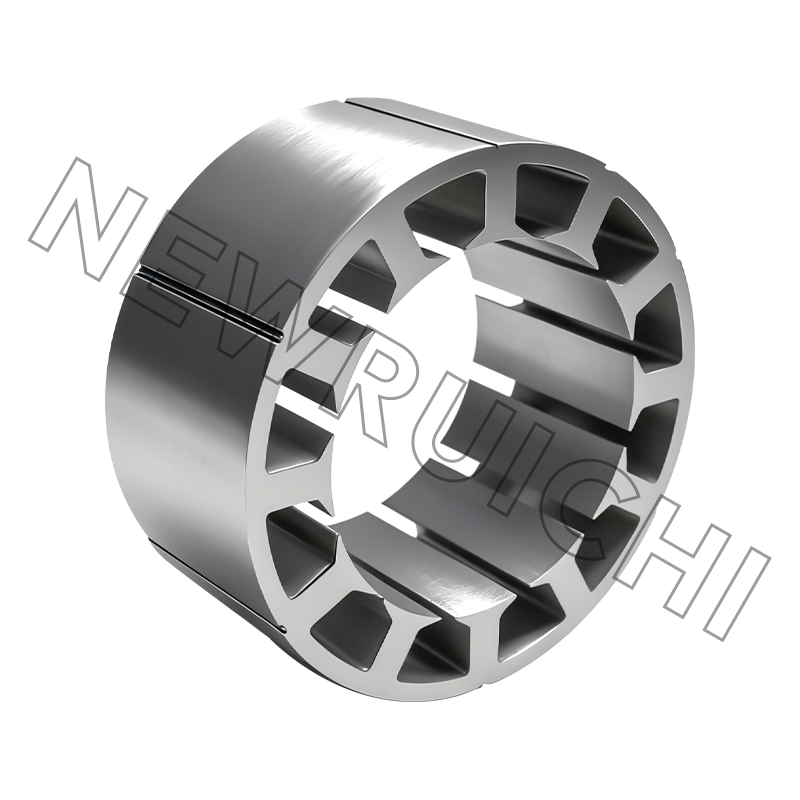
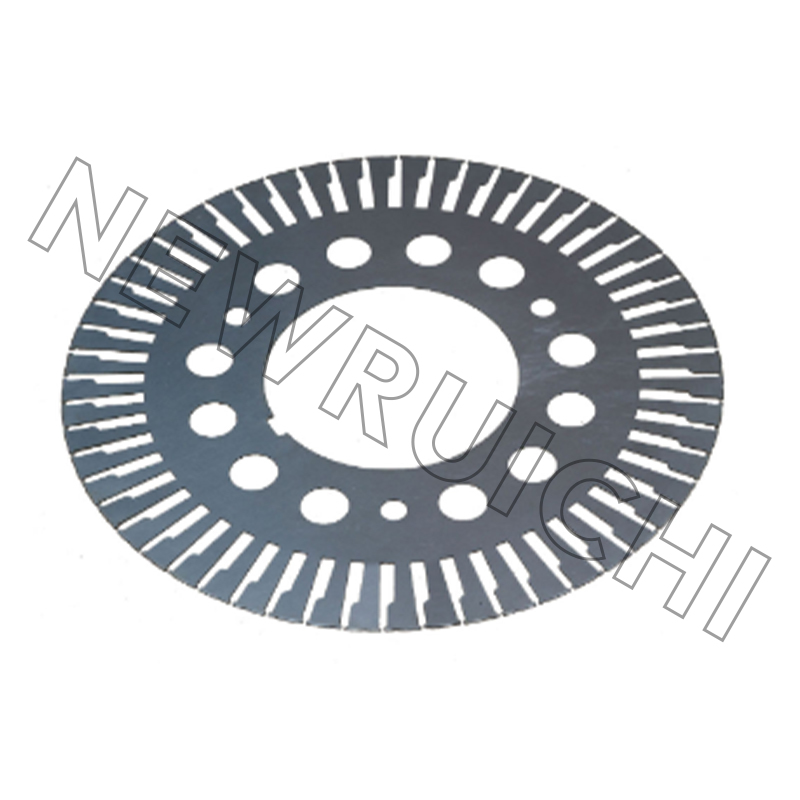 Laminasi Stator dan Rotor Motor AC Laminasi baja silikon non-orientasi yang diberi stempel presisi untuk inti stator dan rotor motor AC, dengan ketebalan, geometri slot, dan duri mengontrol kehilangan inti dan torsi. Lihat Produk →
Bagaimana Setiap Tipe Sebenarnya Menghasilkan Torsi
- Memutar bidang terlebih dahulu. Gulungan tiga fasa dengan jarak 120 derajat listrik menghasilkan medan yang bergerak dengan kecepatan sinkron. Segala sesuatu yang lain di mesin merupakan respons terhadap bidang itu.
- Slip mendefinisikan perilaku induksi. Pada beban penuh, motor induksi kecil dan menengah biasanya bekerja pada slip 1–5%. Dorong melewati torsi kerusakan dan rotor akan terhenti alih-alih berhenti dengan anggun.
- Magnet menghilangkan slip tetapi menambahkan langit-langit. PMSM menghasilkan torsi hingga EMF balik mendekati tegangan bus DC inverter; di atas kecepatan dasar, penggerak harus dengan sengaja melemahkan medan.
- Pergantian adalah garis pemisah. Sikat dan komutator mengganti arus rotor secara mekanis; Drive BLDC dan PMSM mengalihkannya secara elektronik. Fisikanya mirip, mekanisme keausannya tidak.
- Penentuan posisi memerlukan umpan balik. Servo menutup loop pada encoder dan memulihkan dari kelebihan beban. anak tiri menjalankan loop terbuka, sehingga sumbu yang macet secara diam-diam kehilangan langkah dan mesin melanjutkan dari referensi yang salah.
Kesenjangan perilaku antara dua keluarga terbesar patut dibaca secara terpisah: perbedaan motor induksi versus motor sinkron mencakup torsi awal, perilaku tarik keluar, dan di mana setiap tipe tidak lagi ekonomis.
Perbandingan Berdampingan
Pita efisiensi merupakan indikasi untuk alat berat kelas 4 kutub 15 kW dan berubah sesuai ukuran rangka, standar, dan kualitas pembuatan; gunakan mereka untuk membandingkan keluarga, bukan untuk mengganti nilai papan nama.
Angka-angka yang Diabaikan Pembeli
Induksi IE3
Induksi IE4
PMSM
BLDC
DC yang disikat
Efisiensi papan nama adalah angka yang terlihat. Yang tersembunyi memutuskan apakah mesin tersebut masih berfungsi di tahun keenam. Margin kenaikan suhu adalah yang pertama: motor yang berjalan mendekati batas kelas insulasinya kehilangan masa pakai belitan dengan cepat, dan inti dengan jalur pendek interlaminasi yang berlebihan akan berjalan lebih panas daripada yang ditunjukkan dalam lembar data. Torsi cogging adalah yang kedua, terutama pada desain PMSM dan BLDC untuk penentuan posisi kecepatan rendah. Tekanan tumpukan adalah yang ketiga, dan ini merupakan variabel manufaktur dan bukan variabel desain.
Metode perakitan inti mengubah ketiganya. Laminasi yang saling bertautan menghindari jembatan las dan menjaga jalur magnetis tetap bersih, tetapi interlock tersebut menyebabkan korsleting lokal antar lembaran. Inti yang dilas menghasilkan tumpukan yang paling kaku untuk rangka yang besar dan getaran yang tinggi, dengan mengorbankan kerugian di zona las. Inti yang terikat dengan perekat memberikan perilaku kehilangan terbaik dan pengoperasian paling senyap, sebagai ganti proses yang lebih lambat dan lebih sensitif terhadap suhu. Semua ini tidak muncul pada pesanan pembelian yang hanya menyebutkan jenis motor.
Dimana Setiap Jenis Mendarat di Lapangan
- Induksi, industri umum — sekitar 45%
- PMSM dan BLDC, berbasis drive — sekitar 25%
- Sumbu servo — sekitar 15%
- Stepper — sekitar 8%
- DC yang disikat and other — about 7%
Campuran indikatif dari buku pesanan komponen industri umum, berguna untuk merencanakan kapasitas dan bukan sebagai statistik pasar.
Distribusi ini menjelaskan mengapa pemasok mempertahankan perkakas berkecepatan tetap dan tugas penggerak. Inti induksi masih mengisi jalur volume tinggi, sementara inti servo dan stepper memerlukan kontrol duri yang lebih ketat dan pengukur yang lebih tipis. Dari sisi struktural, penerapannya lebih menentukan housing dibandingkan tipe kelistrikannya: basis generator turbin angin memerlukan umur kekakuan dan kelelahan, unit kelautan memerlukan penjepitan poros dan perlindungan korosi, dan rangka industri bertegangan tinggi memerlukan jalur pendinginan yang ditentukan.
Jalur Seleksi: Dari Siklus Tugas hingga Spesifikasi Laminasi
Langkah 1 — Perbaiki titik tugas. Torsi berkelanjutan, torsi puncak, rentang kecepatan, start per jam, dan masa pakai yang diharapkan. Aplikasi tugas penggerak dengan permulaan yang sering menghilangkan DC yang disikat sebelum diskusi harga dimulai.
Langkah 2 — Saring lingkungan. Suhu sekitar, perlindungan masuknya, kelas korosi, getaran dan klasifikasi area berbahaya. Tugas kelautan dan lepas pantai biasanya mendorong keputusan perumahan sebelum jenis motor diselesaikan.
Langkah 3 — Pilih strategi pengendalian. Kecepatan tetap, VFD, atau loop pemosisian tertutup. Pilihan tunggal ini mempersempit bidang menjadi dua kelompok di sebagian besar proyek.
Langkah 4 — Tentukan inti, bukan hanya jenisnya. Pengukur laminasi, tingkat baja silikon, panjang tumpukan dan metode perakitan. Untuk tugas pemosisian, inti servo yang terikat atau saling bertautan dengan ketinggian duri yang terkontrol biasanya mengalahkan alternatif yang dilas dalam hal kebisingan dan riak torsi.
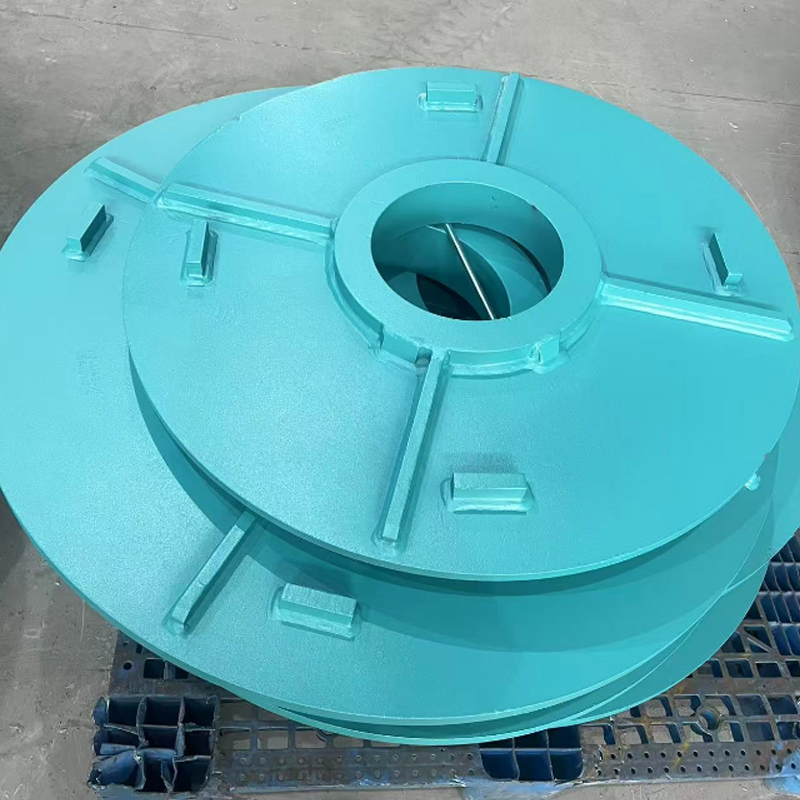
Langkah 5 — Cocokkan housing dan penutupnya. Rangka kotak yang dilas untuk tugas industri besar dan angin, desain berpendingin tabung atau berusuk dengan penolakan panas yang ketat, dan penutup ujung bantalan yang menjaga pramuat dan penyelarasan tetap dapat diprediksi selama interval servis.
Langkah 6 — Validasi dengan sampel. Laminasi sampel dan inti prototipe yang dipotong laser memungkinkan Anda mengonfirmasi arus tanpa beban, kenaikan suhu, dan kebisingan sebelum melakukan perkakas keras. Meninjau alur produksi dari koil hingga inti jadi pada tahap ini biasanya mengajukan pertanyaan toleransi lebih awal daripada tinjauan gambar.
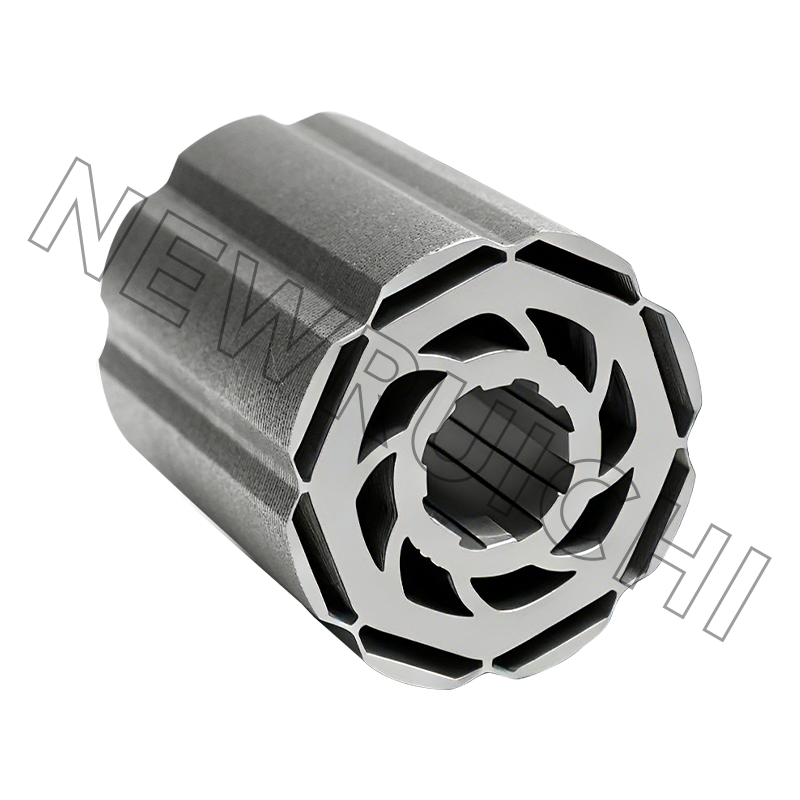
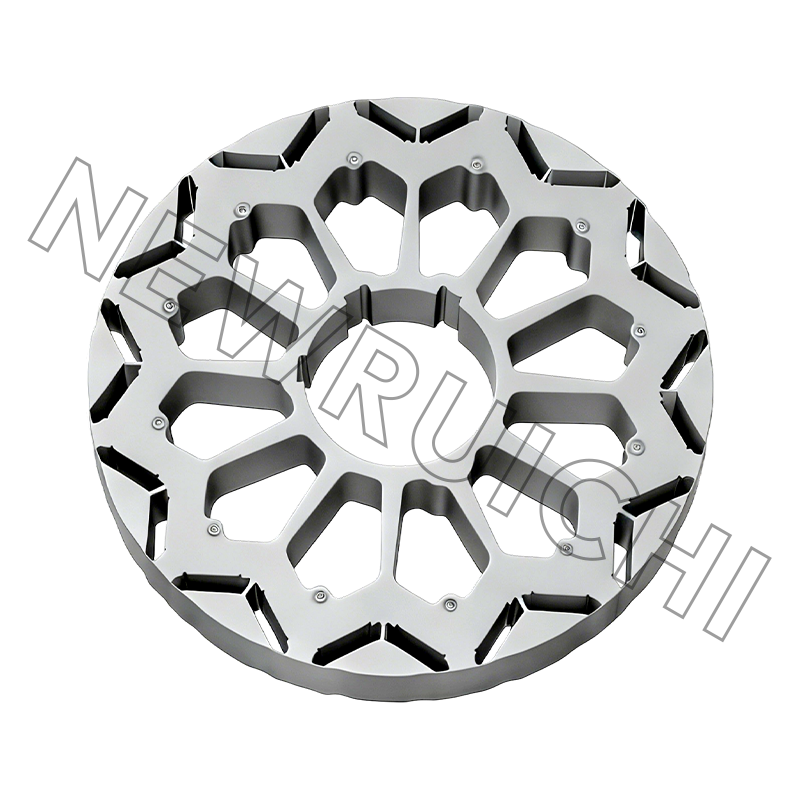
 Rakitan Inti Motor Servo dan Inti Rotor Stator laminasi bertumpuk dan rakitan inti rotor untuk motor servo; desain slot tiang dan sirkuit magnet yang dioptimalkan mengurangi riak torsi untuk gerakan yang mulus dan akurat dalam pembuatan prototipe. Lihat Produk →
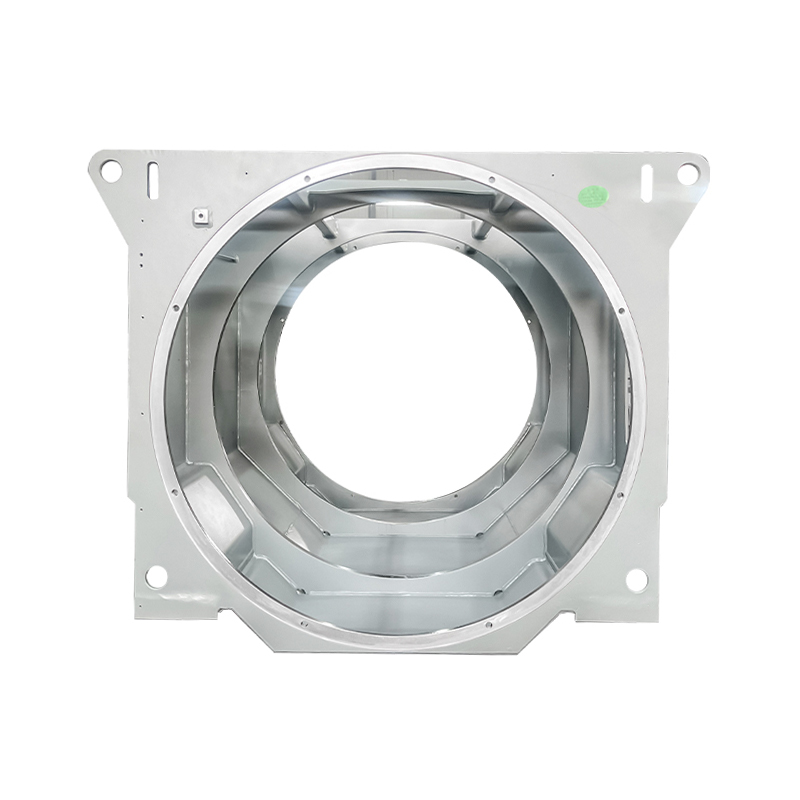
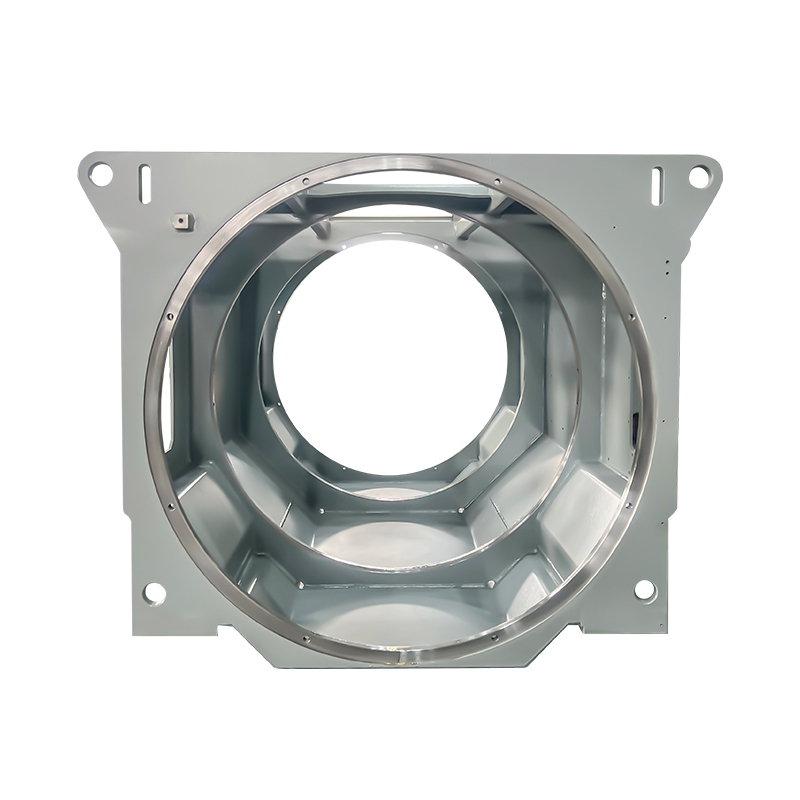
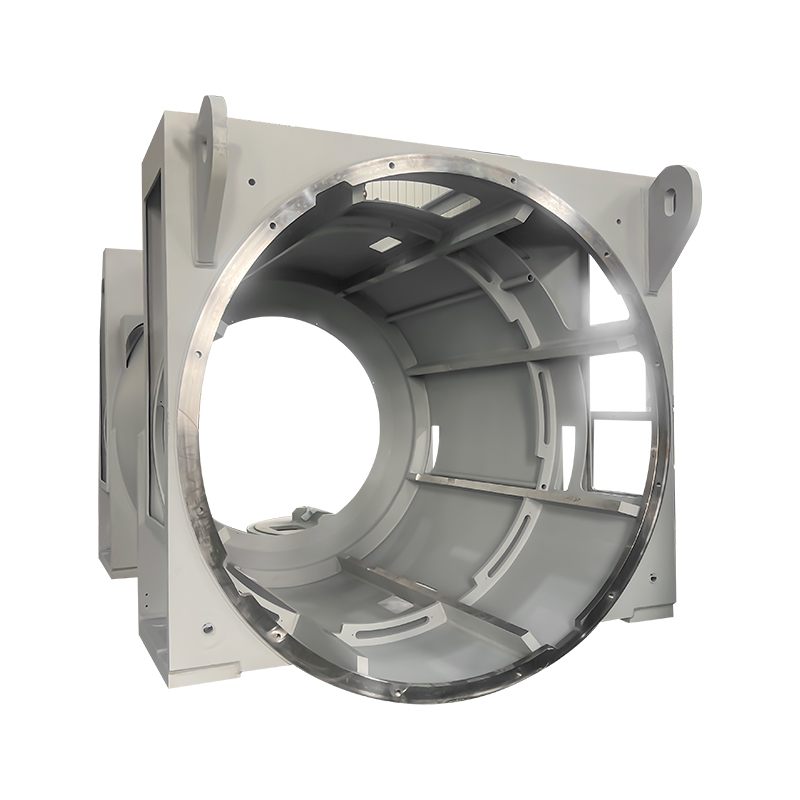
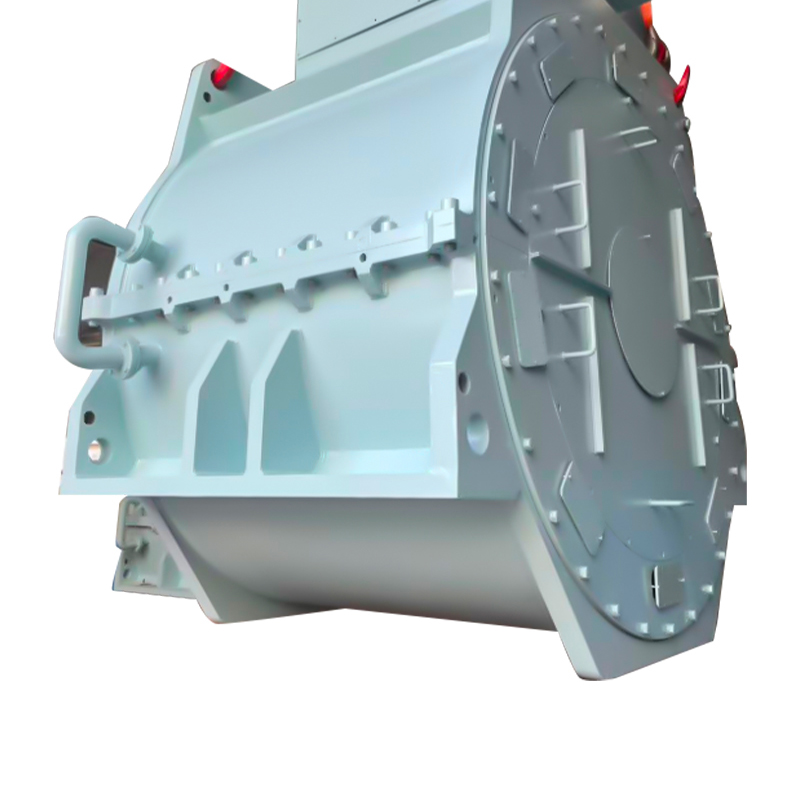
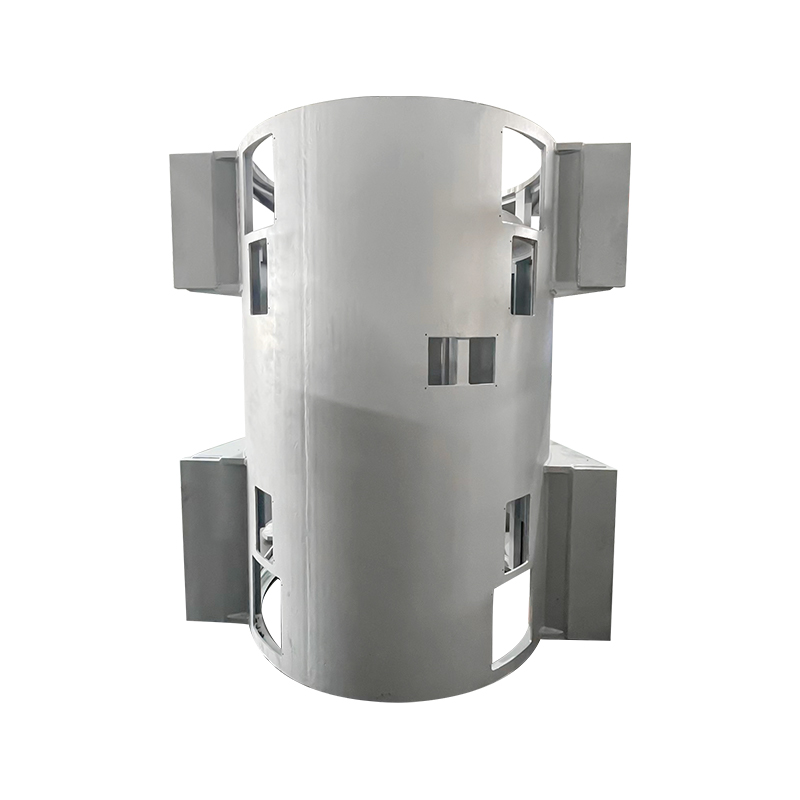
 Basis Motor Tipe Kotak Dilas Industri Basis tipe kotak yang dilas pelat baja untuk motor industri besar, dengan kaki perata, saluran pendingin, dan opsi penutup tertutup; kualitas las dan kekakuan rangka melindungi keselarasan bantalan. Lihat Produk →
Catatan Pemeliharaan, Kepatuhan dan Rantai Pasokan
Klaim efisiensi harus dapat ditelusuri ke kelas IEC 60034-30-1 dan bukan ke judul katalog, dan laporan pengujian harus menyatakan metodenya. Untuk rangka yang dilas, manajemen kualitas las berdasarkan ISO 3834 sama pentingnya dengan spesifikasi kelistrikan, karena rangka yang terdistorsi merusak keselarasan bantalan jauh sebelum belitan gagal. Program otomotif dan kendaraan energi baru biasanya memerlukan cakupan IATF 16949 dari pemasok komponen, sementara pembeli industri umum biasanya menentang ISO 9001 dan ISO 14001.
Di sisi pemeliharaan, pemeriksaan praktisnya tidak menarik: tren suhu bantalan, tanda getaran, resistansi isolasi dan, pada mesin pengumpan penggerak, tegangan poros. Menyimpan inti cadangan atau motor cadangan dengan rangka yang sama di rak lebih murah dibandingkan mempercepat penggantian setelah terjadi kegagalan, khususnya untuk rumah las timah panjang. Ketika jenis motor diperbaiki dengan instalasi yang sudah ada, hanya inti dan housing yang tersisa — dan biasanya cukup untuk memulihkan efisiensi tanpa mengubah tapaknya.
Alamat email Anda tidak akan dipublikasikan. Bidang yang wajib diisi ditandai *

 Email: [email protected]
[email protected]
[email protected]
 Telepon/Telepon:
+86-18861576796 +86-18261588866
+86-15061854509 +86-15305731515
Hak Cipta © Wuxi New Ruichi Technology Co., Ltd. / Wuxi Cailiang Machinery Co., Ltd. All rights reserved.
Produsen Inti Stator Dan Rotor
